Sebuah robot kecil bersiap di tanah. Bentuknya menyerupai rangka melengkung yang dilengkapi karet, jauh dari gambaran robot berkaki kokoh. Namun, ketika mekanismenya dilepaskan, tubuh berbobot sekitar 30 gram itu melesat hingga hampir 33 meter. Rahasia lompatan tingginya terletak pada pengaturan penyimpanan energi.
Mekanismenya diteliti Elliot W. Hawkes dan rekan-rekannya dari University of California, Santa Barbara, Disney Research, serta California Institute of Technology. Dalam penelitian yang terbit di jurnal Nature pada 2022, mereka menunjukkan bahwa merancang pelompat unggul membutuhkan pemahaman tentang sumber tenaga dan cara menyimpan energi sebelum tubuh meninggalkan tanah.
Selama ini, hewan seperti kutu dan katak sering menginspirasi robot pelompat. Otot menghasilkan kerja mekanik untuk menggerakkan tubuh. Pada sebagian hewan, struktur elastis membantu menyimpan energi, kemudian melepaskannya dengan cepat. Cara ini menghasilkan dorongan kuat dalam waktu singkat, sesuatu yang sulit dicapai jika seluruh gerakan hanya mengandalkan kecepatan kontraksi otot.
Namun, ada batas yang perlu diperhatikan. Dalam model peneliti, kerja yang dapat dihasilkan otot untuk satu lompatan dibatasi oleh satu rentang kontraksinya. Pegas biologis membantu mempercepat pelepasan energi, tetapi banyaknya energi yang tersedia tetap bergantung pada kerja otot yang mengisinya. Menambahkan pegas lebih besar tidak otomatis membuat hewan melompat semakin tinggi.
Motor listrik memiliki peluang berbeda. Porosnya dapat berputar berkali-kali untuk terus mengisi energi ke pegas sebelum lompatan dimulai. Peneliti menyebut prinsip ini work multiplication atau penggandaan kerja. Istilah tersebut berarti kerja dari banyak putaran dikumpulkan untuk satu lompatan. Energinya tetap berasal dari baterai, sehingga tidak ada energi yang muncul begitu saja.
Bayangkan mainan yang harus diputar terlebih dahulu sebelum dilepaskan. Tangan memberikan energi sedikit demi sedikit, lalu mekanisme mainan menyimpannya. Robot ini menggunakan prinsip serupa melalui motor, roda gigi, dan tali penarik. Motor kecil dapat bekerja perlahan untuk menyiapkan pelepasan energi yang jauh lebih cepat daripada proses pengisiannya.
Perbedaannya terletak pada energi dan daya. Energi menentukan seberapa tinggi robot berpotensi naik, sedangkan daya menunjukkan seberapa cepat energi dipindahkan. Pegas membantu mengubah pengisian yang lambat menjadi dorongan singkat dengan daya tinggi saat robot melompat.
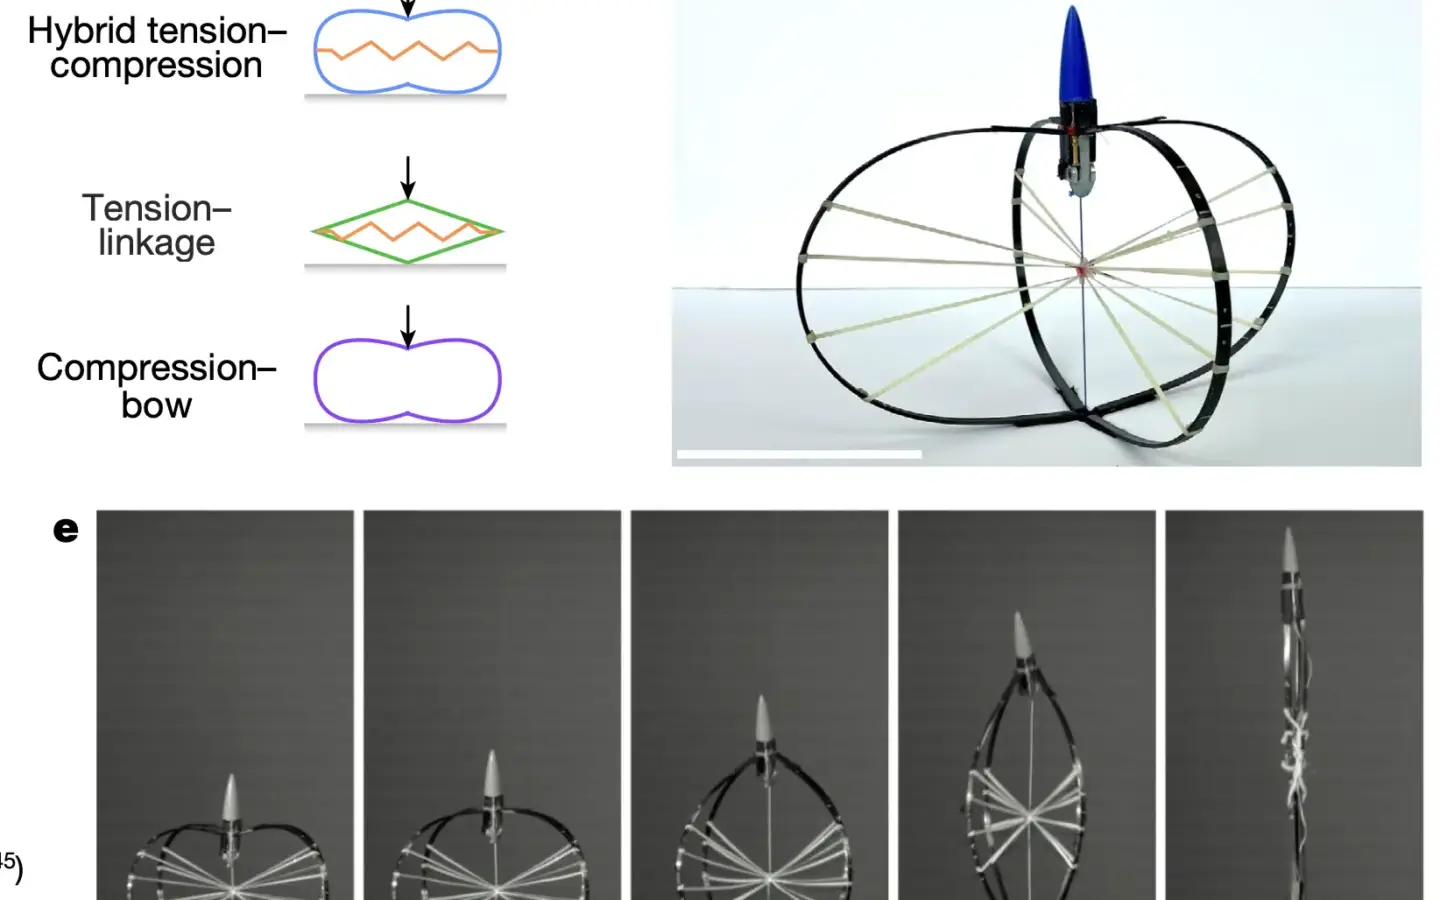
Agar penyimpanan energinya efektif, peneliti merancang pegas gabungan dari komposit serat karbon dan karet lateks. Bagian serat karbon melengkung seperti busur, sedangkan karet mengalami tarikan. Kedua bagian sama-sama menyimpan energi elastis. Dengan rancangan ini, struktur penopang ikut berperan sebagai penyimpan energi, sehingga massa yang dibawa robot dimanfaatkan lebih baik.
Motor yang digunakan berbobot sekitar 10 gram dan dilengkapi perbandingan roda gigi 1.000 banding satu. Sistem tersebut menggulung tali untuk menekan rangka pegas. Ketika pengunci terbuka, energi yang tersimpan dilepaskan, rangka mengembang, dan kaki robot mendorong tanah. Gaya dari tanah kemudian melontarkan seluruh tubuh robot ke atas.
Dorongan itu berlangsung luar biasa cepat. Dalam sekitar sembilan milidetik, atau sembilan perseribu detik, robot mencapai kecepatan lebih dari 28 meter per detik. Nilai ini setara dengan sekitar 100 kilometer per jam. Kecepatan awal yang tinggi memungkinkan robot terus naik setelah kakinya terlepas dari permukaan tanah.
Peneliti juga mengurangi energi yang terbuang. Bagian kaki dibuat ringan agar lebih sedikit energi tertinggal pada komponen yang menyentuh tanah saat dorongan berakhir. Bentuk robot ikut berubah selama peluncuran, dari posisi lebar yang stabil menjadi lebih ramping. Perubahan ini membantu mengurangi hambatan udara ketika robot melesat ke atas.
Hasilnya, robot mencapai ketinggian rata-rata 32,9 meter dalam tiga kali pengujian. Sebagai pembanding, peneliti mencantumkan lompatan galago, primata kecil, setinggi 2,25 meter. Perbandingan ini menunjukkan kemampuan mesin untuk melampaui pelompat biologis dalam ukuran ketinggian, dengan rancangan yang secara khusus dioptimalkan untuk tujuan tersebut.
Prestasi itu disertai kompromi. Robot membutuhkan sekitar dua menit untuk menyiapkan lompatan berikutnya karena menggunakan motor kecil. Baterainya menyediakan energi untuk kira-kira sepuluh lompatan. Rancangan ini juga mengutamakan ketinggian, sementara hewan harus melakukan banyak hal sekaligus, termasuk mengarahkan tubuh dan menyesuaikan gerakan dengan lingkungan.
Penggunaannya berpotensi meluas ke penjelajahan medan sulit. Di Bumi, robot pelompat dapat membantu melewati rintangan sambil membawa sensor. Untuk Bulan, peneliti memperkirakan perangkat tersebut dapat melompat setinggi 125 meter dan menempuh sekitar setengah kilometer dalam sekali lompatan. Angka untuk Bulan ini merupakan perkiraan, bukan hasil pengujian di sana.
Penelitian ini memperlihatkan bahwa kemampuan robot sangat dipengaruhi cara energi dikumpulkan, disimpan, dan dilepaskan. Motor kecil ternyata dapat mendukung lompatan tinggi ketika diberi waktu untuk mengisi pegas yang sesuai. Tantangan berikutnya adalah menggabungkan kemampuan tersebut dengan kendali gerak dan kebutuhan membawa peralatan, agar lompatan spektakuler bisa menjadi cara berpindah yang berguna.
Sumber: Hawkes dkk. (2022), “Engineered jumpers overcome biological limits via work multiplication”, Nature.