Segumpal lendir hitam bergerak mendekati baterai kancing. Tubuhnya melebar, melingkar, lalu membungkus benda itu sampai tertutup. Setelah dipotong, bagian tubuhnya bahkan bisa disatukan kembali. Pemandangan ini berasal dari eksperimen robotika, ketika peneliti mencoba membuat mesin yang mampu bekerja di tempat sempit dengan tubuh yang bentuknya terus berubah.
Robot tersebut dikembangkan Mengmeng Sun dan rekan-rekannya dari The Chinese University of Hong Kong serta Harbin Institute of Technology. Penelitian mereka terbit dalam jurnal Advanced Functional Materials pada 2022. Bentuknya mungkin mengingatkan kita pada mainan slime. Namun, di balik penampilan sederhananya, terdapat perpaduan sifat material yang memungkinkan gerakan dan tugas cukup rumit.
Mengapa peneliti memilih lendir? Bayangkan mengambil benda yang tersangkut di saluran berkelok menggunakan penjepit kaku. Ukuran dan bentuk alat membatasi jangkauannya. Robot lunak dapat mengikuti ruang yang tersedia, tetapi tubuh berbahan elastis seperti silikon tetap memiliki batas peregangan. Sebaliknya, robot berbahan cair lebih mudah berubah bentuk, meskipun menjaga keutuhan dan mengendalikan gerakannya menjadi tantangan.
Lendir magnetik menawarkan jalan tengah. Materialnya dapat mengalir dan memanjang, sambil mempertahankan keterhubungan tubuhnya. Dengan kemampuan ini, satu gumpalan bisa berubah menjadi untaian tipis untuk melewati celah, kemudian melebar kembali ketika mencapai ruang yang lebih luas. Bentuk robot menyesuaikan kebutuhan selama bergerak.
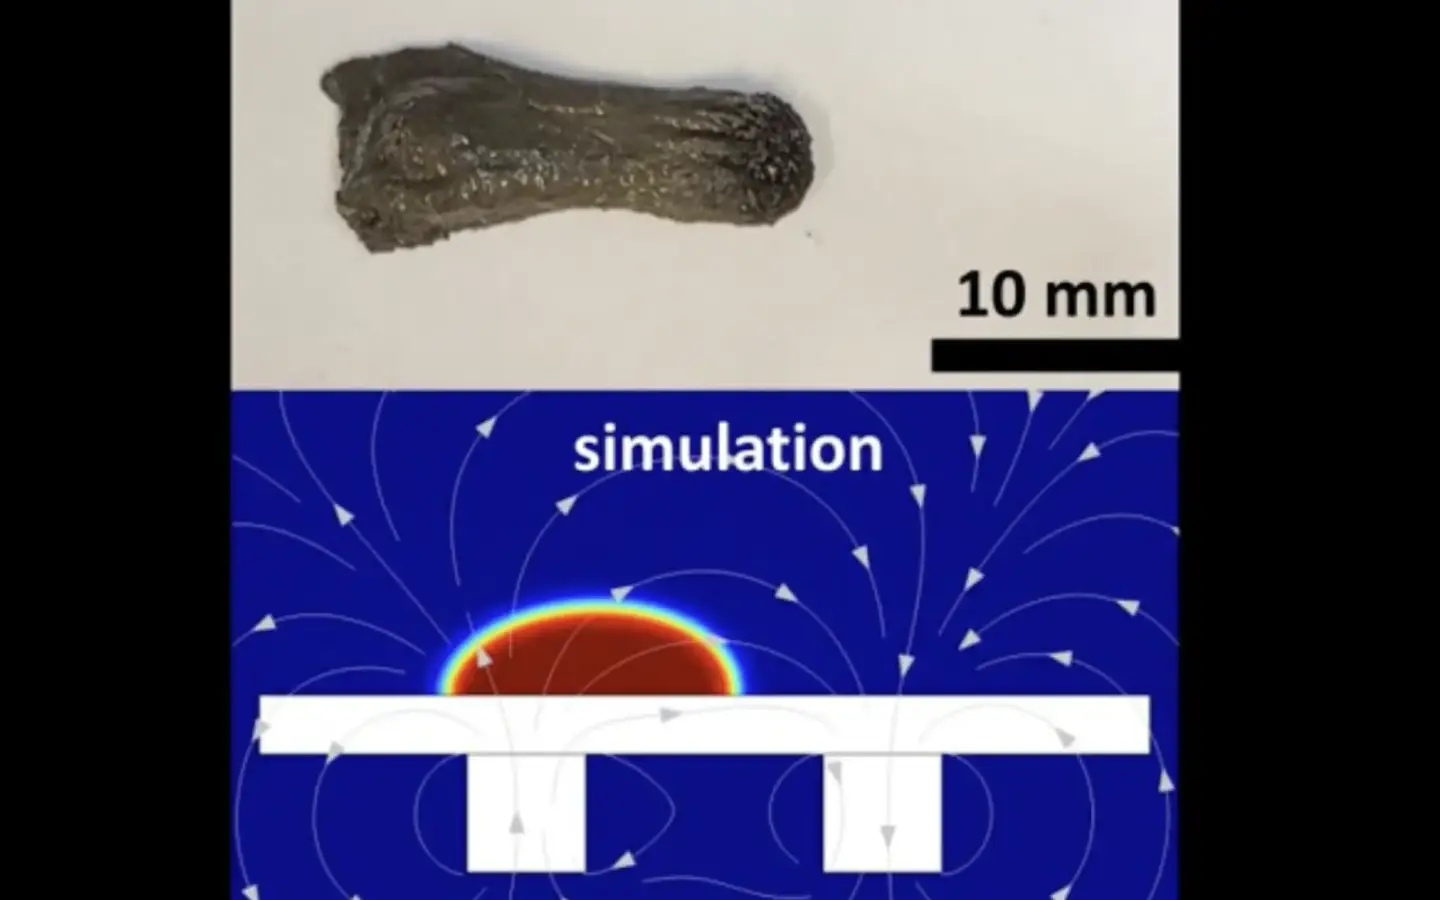
Bahan utamanya adalah polivinil alkohol atau PVA, polimer yang dicampurkan dengan boraks dan partikel magnetik neodimium, besi, serta boron. Interaksi PVA dan boraks membentuk jaringan gel. Partikel magnetik membuat jaringan tersebut merespons magnet dari luar. Ketika posisi atau arah medan magnet diubah, lendir dapat ditarik memanjang, diarahkan, atau dibuat menggulung.
Jaringan gel itu bisa dibayangkan sebagai kumpulan rantai panjang yang saling terhubung melalui pengikat sementara. Pengikatnya dapat terlepas ketika material berubah bentuk, lalu terbentuk kembali. Susunan ini membantu lendir tetap menyatu sekaligus lentur. Peneliti memanfaatkan perpaduan sifat tersebut untuk menghasilkan gerakan yang sulit dilakukan robot dengan tubuh kaku.
Jadi, gerakan yang tampak seperti perilaku makhluk hidup itu dikendalikan melalui medan magnet. Peneliti mengatur magnet menggunakan sistem penggerak, termasuk lengan robot. Lendir mengikuti pengaruh gaya magnet pada partikel di dalamnya. Dengan mengatur medan tersebut, peneliti juga dapat memengaruhi kekakuannya, sehingga respons tubuh robot bisa disesuaikan dengan tugas.
Dalam pengujian, robot berhasil melewati saluran berdiameter hanya 1,5 milimeter. Perjalanan melalui celah sekecil ini membutuhkan sekitar 180 detik di udara. Ketika diuji di dalam air, waktunya menjadi sekitar 50 detik karena daya lekat lendir pada dinding saluran berkurang. Robot juga dapat bergerak melalui labirin serta permukaan yang tidak rata.
Kemampuan menggulung membuatnya dapat meraih dan membawa benda. Pada salah satu demonstrasi, lendir memanjangkan beberapa bagian tubuhnya ke arah objek yang berbeda, kemudian menggulung bagian tersebut untuk mencengkeramnya. Cara kerjanya mengingatkan pada lengan gurita, meskipun gerakan robot tetap bergantung pada pengendalian magnet.
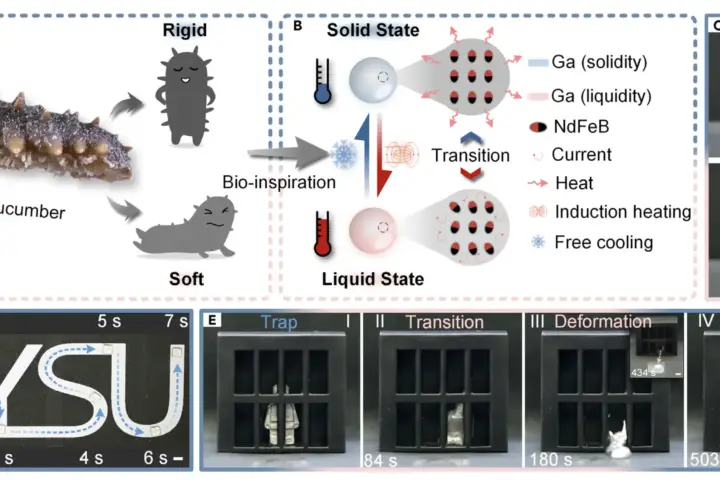
Demonstrasi yang paling menarik melibatkan baterai kancing. Peneliti membuat model lambung dengan permukaan bagian dalam berlipat, lalu mengarahkan lendir hingga membungkus baterai. Eksperimen ini menunjukkan kemungkinan penggunaan robot untuk menangani benda asing di ruang tubuh yang sulit dijangkau. Namun, pengujian tersebut dilakukan pada model, sehingga belum membuktikan keberhasilan tindakan medis pada manusia.
Ada persoalan keamanan material yang perlu diperhatikan. Partikel magnetik tanpa pelapis bersifat toksik terhadap sel dalam pengujian peneliti. Untuk menguranginya, mereka melapisi partikel dengan silika. Pada kondisi uji kultur sel yang dilaporkan, lendir dengan partikel berlapis tidak menunjukkan toksisitas. Temuan ini merupakan langkah awal; keamanan penggunaan di dalam tubuh manusia tetap memerlukan pembuktian lebih lanjut.
Keunikan lainnya adalah kemampuan menyatu kembali setelah terpotong. Ikatan di dalam jaringan gel dapat terlepas dan terbentuk kembali ketika permukaan potongan dipertemukan. Pada pengujian lendir magnetik, kemampuan menghantarkan listrik pulih mendekati keadaan semula dalam satu detik. Proses pemotongan dan penyambungan pada lokasi yang sama juga diuji berulang sebanyak sepuluh kali.
Sifat penghantar listrik itu membuka penggunaan lain. Peneliti mengarahkan lendir untuk menghubungkan bagian rangkaian yang terputus hingga lampu kembali menyala. Lendir juga dapat berfungsi sebagai sensor gerakan. Ketika diregangkan atau ditekuk, hambatan listriknya berubah. Dengan membungkusnya menggunakan pita pelindung dan memasang elektroda, peneliti merekam gerakan jari, pergelangan tangan, siku, serta bahu.
Meski demonstrasinya mengesankan, robot ini masih memerlukan sistem magnet eksternal dan pengujian lanjutan untuk aplikasi yang lebih luas. Penelitian tersebut memperlihatkan bagaimana sifat bahan dapat menentukan kemampuan sebuah mesin. Untuk menjangkau celah sempit, membungkus objek, atau mengikuti gerakan tubuh, bentuk yang terus berubah justru bisa menjadi keunggulan. Gumpalan lendir yang tampak sederhana ternyata menyediakan cara menarik untuk merancang robot.
Referensi: Sun dkk. (2022), “Reconfigurable Magnetic Slime Robot: Deformation, Adaptability, and Multifunction”, Advanced Functional Materials.